学院介绍

新闻中心

“把城市看成是一个宏大的多智能体系统,实际上是对城市本身的一次重要认识。这个项目取得非常好的成绩,而且很有前瞻性和想象力,应该继续做下去。”
——潘云鹤院士
“整体基调非常积极,总体评价是:这是一项出色的工作。对研究成果的评估表明,研究质量极高。”
——Oliver Günther院士
“我认为你们取得了非常令人瞩目的科学突破,在过去一段时间内构建了强大的研究能力,对此我愿特别予以称赞。如果这一方向能够进一步拓展,无疑将促成又一项科学上的重大跨越。”
——Stefan Wrobel院士
这是中国工程院院士吴志强与中国工程院外籍院士、德国国家工程院院士Otthein Herzog在近期举行的两场评估会上获得的高度评价。
5月22日,“上海人工智能城市规划国际攻关组(SAINUP)结题成果国内院士咨询会”率先召开,16位中国工程院院士、中国工程院外籍院士等多位国内外行业顶尖专家参会,两位院士的联合汇报获高度认可。随后7月15日举行的“上海人工智能城市规划国际攻关组(SAINUP)结题成果国际院士评估会”上,来自德国、英国、荷兰、爱尔兰、美国等多国的8位院士及权威学者线上线下齐聚同济,对这个中德院士领衔的联合攻关项目的全周期研究成果进行专业质询与权威评审。
学界和业界对这一高规格科研项目高度关注。SAINUP究竟是一个怎样的项目?它的背景和目标是什么?当前有哪些科研成果?以及哪些可行性方案落地实践?
我们将通过系列报道,为关注这一研究的学者、同行和城市治理决策部门详细介绍SAINUP项目。本篇将主要概述SAINUP项目。
关于SAINUP
(上海人工智能城市规划国际攻关组)
上海人工智能城市规划国际攻关组(Shanghai AI Network for Urban Planning, SAINUP)是由中国工程院院士吴志强与中国工程院外籍院士、德国国家工程科学院院士Otthein Herzog共同主持的国际人工智能协同创新团队,致力于汇聚全球人工智能领域高端人才,围绕CityAI Theory、Ultra-Agent Systems和CityAI Collaborative Intelligence Platform三大攻关方向开展原创性研究,构建从基础理论、关键技术到平台应用的全链条创新体系,推动人工智能赋能城市规划、设计与治理。在人工智能能力演进研究方面,团队系统梳理了人工智能能力五阶段演进框架(Five-Stage Evolution of AI Capabilities)。该框架认为,人工智能经历了单智能体(Single Agent)、分布式人工智能(Distributed AI)、多智能体系统(Multi-Agent Systems)和大模型驱动智能体(Agentic AI)等发展阶段。在此基础上,团队进一步提出第五阶段——城市智能:众智场域(CityAI: Ultra-Agent Habitat),将人工智能能力从智能体个体及其协作拓展到开放城市环境中的多元智能主体协同与持续演化,为面向开放世界的CityAI理论体系提供了新的研究框架。
团队现有成员41人,其中核心成员13人。团队汇集国际国内院士7人,长江学者特聘教授2人,火炬计划1人,国家青年拔尖人才1人,上海市东方英才计划6人。依托吴志强院士与Herzog院士广泛的国际学术合作网络,引才成效显著,项目实施期间累计引进14名国际顶尖专家及青年学者,其中5名为国际院士,分别为德国国家工程科学院院士Helge Joachim Ritter教授、Max Mühlhäuser教授、Klaus-Dieter Thoben教授,英国皇家工程院院士Anthony Cohn教授,以及荷兰工程院院士Lucas Noldus教授。团队形成了覆盖人工智能、城市规划、建筑设计、计算机科学等领域的多学科交叉、高水平国际化科研队伍,为项目持续开展原创性研究和关键核心技术攻关提供了坚实的人才支撑。
本项目旨在构建覆盖CityAI基础理论、Ultra-Agent Systems与CityAI 众智成城平台的全链条原始创新体系,系统达成各项既定目标,研究成果整体达到国际领先水平。目前,项目成果已在全国28个城市的97个项目中落地应用验证,有力推动城市规划由“经验主导”向“量化计算支撑”再向“自适应演进”的模式跃升。依托国际化协同创新机制,项目持续拓展全球合作网络,深化多层级规划实践验证,全面推进CityAI关键理论、核心技术与平台体系的协同发展,致力打造具有全球影响力的CityAI创新策源地。
SAINUP总体框架:
CityAI——众智场域(Ultra-Agent Habitat)
在成果评估会上,吴志强院士和赫尔佐格院士汇报了SAINUP项目的科研情况,提出面向未来城市的新型智能架构——城市智能:众智场域(CityAI: Ultra-Agent Habitat)。
“城市规划面临一个根本性的转变:过去我们很大程度上依赖经验判断,而今天必须走向基于数据、模拟和智能体交互的精准认知。城市不是静态的蓝图,而是一个由千万级主体实时互动、不断演化的复杂生命体。”
——吴志强院士
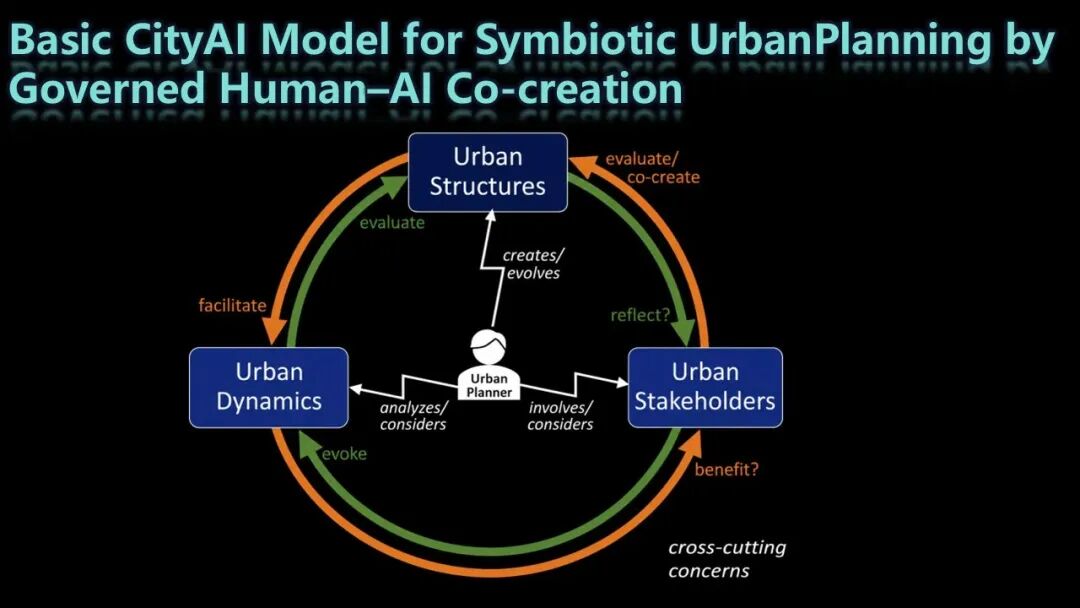
“城市规划面临三重复杂性:城市结构、城市动态,以及城市利益相关者。其中利益相关者最重要——因为一切都必须服务于人的需求。”
——Herzog院士
面对超大城市开放、动态、复杂的运行特征,团队提出,未来城市智能不应依赖单一模型或中央系统,而应由众多具有不同能力、不同角色的智能主体共同构成开放协同、持续演化的智能生态。众智场域并非对传统多智能体系统的简单扩展,而是将城市作为开放世界,通过生成式人工智能连接不同主体、不同知识与不同决策过程,使城市智能能够持续感知、理解、推理、协同与演化。
在SAINUP依托CityAI体系中,众智共同参与城市运行模拟。它们既能够模拟居民、企业、政府等主体之间的互动关系,也能够连接规划专家、管理部门和公众,对规划方案开展生成、推演、验证和优化,使城市数字孪生从物理空间映射进一步发展为支撑城市认知、科学决策和协同治理的智能平台,为未来超大城市规划与治理提供了新的技术范式。
SAINUP成果案例:
上海和平公园
上海虹口区的和平公园,成为了这套前沿系统的试验场。公园虽小,却浓缩了城市的一切要素——社会交往、空间结构、气候适应。项目组成员Helge Ritter教授解释了选择公园作为测试床的原因。
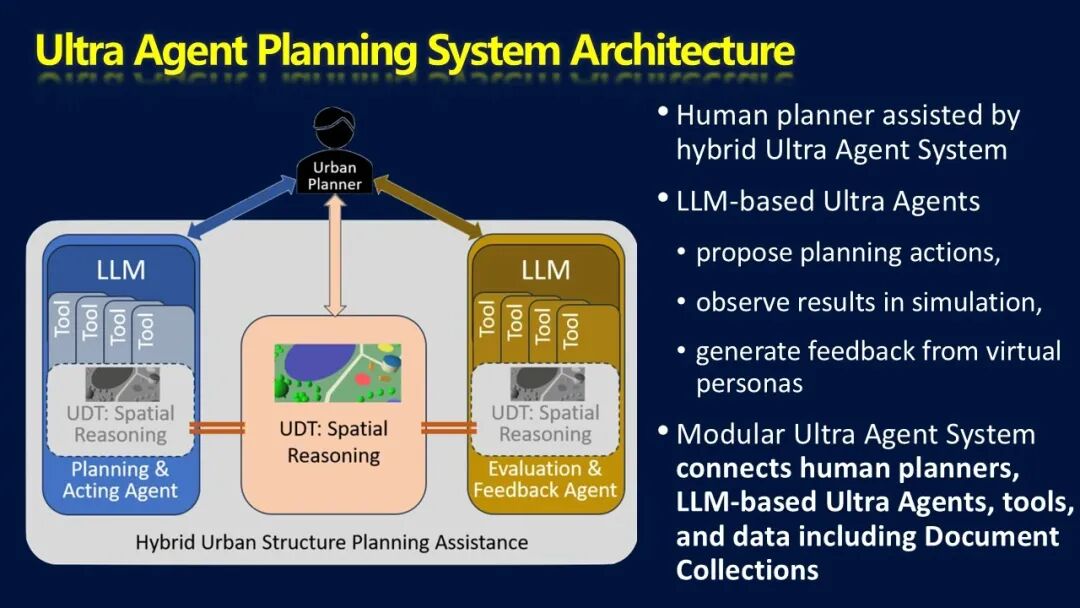
围绕和平公园这一样本,五大子系统环环相扣,构成了AI城市规划的完整技术链条:
HAPI混合超智能体规划系统是中枢大脑。Ritter教授团队以城市数字孪生为核心连接节点,将LLM的序列推理空间与城市物理情境空间耦合在一起。规划师可以用自然语言与AI对话——获取从长椅到池塘的视角把挡视线的树移到远处,系统便能在三维场景中实时响应。轻量级自适应技术避免了大模型反复训练的高昂成本,让系统更具实用性。
角色人设评审系统让公众参与提前启动。英国皇家工程院院士Anthony G. Cohn教授构建了由老年人、家庭、单身职业人士、环保机构等不同角色组成的LLM智能体社区。规划方案生成后,可以先提交给这些虚拟角色获取反馈,综合优点、缺点与修改建议,为正式的公众参与提供前期参考,大幅降低咨询成本。
人类行为测量App连接真实世界。荷兰工程院院士Lucas Noldus教授开发的智能手机应用,在和平公园进行了试点。志愿者下载App后,系统通过卫星追踪记录运动轨迹,同时以生态瞬时评估(EMA)的方式定时询问用户的活动与感受。这些真实的行为与体验数据,成为AI模型生成规划建议的“第一手素材”。
4D动态场景生成为数字孪生加上时间维度。“现有的数字孪生大多是静态的——只有建筑、道路、景观。我们增加了时间维度,称之为4D City。”德国国家工程院院士Max Mühlhäuser教授、Achref Doula博士介绍道。基于视觉语言模型(VLM),系统可以从真实场景中提取行为证据,进行照片级真实感的动态重建,还能基于证据进行“反事实推理”——比如“如果允许自行车进入公园会发生什么”——并给出有依据的改进建议。
MCP语义互操作系统是所有智能体的“翻译官”。城市数据来源庞杂——交通、天气、人口、环境,格式各异。Thoben教授与Franke博士团队开发的语义中介基础设施,让智能体用自然语言提问就能无缝调用异构数据源。“我想知道公园这一部分的自行车数量”,系统会自动解析查询、匹配数据源、聚合并返回结果。